Seguidor de Linha · 4 sensores TCRT5000
🎯 Objetivos de aprendizagem
- Construir e programar um robô que segue uma linha usando 4 sensores TCRT5000 e um driver TB6612, corrigindo a rota em tempo real com um PID proporcional-derivativo — calibração, ajuste de ganhos e depuração.
Habilidades BNCC Computação (13)
Habilidades dos anos selecionados (7º ano, 8º ano, 9º ano, 1º ano (EM), 2º ano (EM), 3º ano (EM)) — Resolução CNE/CP nº 1/2022. Em turmas de Ensino Médio, mapear para EM13CO.
Materiais e componentes



🪜 Desenvolvimento da aula
Apresente o desafio: um robô que segue uma linha sozinho usando só 4 sensores. Pergunta: como ele decide para que lado corrigir, com tão poucos sensores?
1) Montar o chassi, fixar os 2 motores e as rodas. 2) Ligar o driver TB6612 (motor A: D9/D7/D8 · motor B: D3/D5/D4 · STBY no D6, que precisa ficar em nível alto). 3) Ligar os 4 sensores TCRT5000 (sinais em A1–A4, emissor no D13) e a alimentação: bateria na entrada VM, o 5V e o GND comuns com o Arduino.
Carregar o código. Explicar a lógica: ler a POSIÇÃO da linha, calcular o ERRO e corrigir com um PID simples (proporcional + derivativo), sempre avançando. CALIBRAR passando os sensores sobre a linha e o fundo. Ajustar os ganhos KP/KD e a velocidade base.
Testar na pista. Depurar em equipe: se oscila, baixe a velocidade base ou o ganho proporcional; se corta as curvas, aumente o ganho derivativo.
Roda de conversa: o que é controle em malha fechada (medir → corrigir → repetir)? Por que calibrar é tão importante? Como o número de sensores muda a precisão?
Montagem do robô
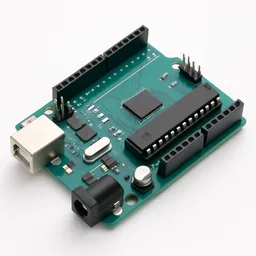
Placa: Arduino Uno
🖥️ Monitor serial
📋 Tabela de ligações (fio a fio)

🔧 Passo a passo de ligação
- Energia primeiro: ligue o 5V e o GND do Arduino no VCC e GND da TB6612, e ligue o STBY no D6 (o código deixa o D6 em HIGH para habilitar o driver). A bateria (9V/pack) entra na VM, e o GND da bateria no mesmo GND (terra comum).
- Sensores TCRT5000 (4): VCC no 5V do Arduino e GND no GND. Os 4 sinais vão em A1, A2, A3 e A4; o emissor (LEDON) vai em D13.
- Controle dos motores: PWMA→D9, AIN1→D7, AIN2→D8 (motor A); PWMB→D3, BIN1→D5, BIN2→D4 (motor B).
- Motores: o esquerdo nas saídas AO1/AO2; o direito nas BO1/BO2. Se algum girar ao contrário, inverta os dois fios dele.
- Antes de energizar, confira: STBY no D6, todos os GND no mesmo ponto, bateria só na VM (nunca no 5V). Então envie o código e calibre passando os sensores sobre a linha e o fundo.
Código
/*
 * Seguidor de Linha · 4 sensores TCRT5000 — Arduino UNO
 * Driver: TB6612FNG   |   Sensores: 4x TCRT5000 (lidos como régua QTR)
 * PID proporcional-derivativo simples, sempre avançando.
 * (código original adaptado; comentários traduzidos para o português)
 */

// ===== Pinos do driver TB6612FNG =====
#define PWMA 9   // velocidade do motor A
#define AIN2 8   // direção do motor A
#define AIN1 7   // direção do motor A
#define BIN1 5   // direção do motor B
#define BIN2 4   // direção do motor B
#define PWMB 3   // velocidade do motor B
#define STBY 6   // standby: precisa ficar em HIGH para o driver funcionar

int velocidadeBase = 250;   // velocidade de cruzeiro (0 a 255)

// ===== Ganhos do PID =====
float KP = 0.2;
float KD = 5;

int erro = 0;
int derivada = 0;
int erroAnterior = 0;
float correcao;

#include <QTRSensors.h>

#define NUM_SENSORES 4
#define TIMEOUT 2500
#define PINO_EMISSOR 13   // liga os LEDs infravermelhos dos sensores

QTRSensorsRC qtr(
  (unsigned char[]){18, 17, 16, 15},   // A4, A3, A2, A1
  NUM_SENSORES,
  TIMEOUT,
  PINO_EMISSOR
);

unsigned int leiturasSensores[NUM_SENSORES];
unsigned int posicao = 0;

void setup() {
  Serial.begin(115200);

  pinMode(PWMA, OUTPUT);
  pinMode(AIN1, OUTPUT);
  pinMode(AIN2, OUTPUT);
  pinMode(PWMB, OUTPUT);
  pinMode(BIN1, OUTPUT);
  pinMode(BIN2, OUTPUT);
  pinMode(STBY, OUTPUT);

  digitalWrite(STBY, HIGH);   // habilita o TB6612

  // Calibração: passe os 4 sensores sobre a linha e o fundo por alguns segundos
  Serial.println("== CALIBRANDO ==");
  digitalWrite(PINO_EMISSOR, HIGH);
  for (int i = 0; i < 400; i++) {
    qtr.calibrate();
    delay(5);
  }
  digitalWrite(PINO_EMISSOR, LOW);
  Serial.println("== PRONTO ==");
}

void loop() {
  posicao = qtr.readLine(leiturasSensores, QTR_EMITTERS_ON, 0);

  // Centro para 4 sensores: faixa 0..3000, centro = 1500
  erro = posicao - 1500;

  // ===== PID =====
  derivada = erro - erroAnterior;
  correcao = (erro * KP) + (derivada * KD);
  correcao = constrain(correcao, -velocidadeBase, velocidadeBase);

  int motorA = velocidadeBase - correcao;
  int motorB = velocidadeBase + correcao;
  motorA = constrain(motorA, 0, 255);
  motorB = constrain(motorB, 0, 255);

  // ===== Sempre para frente, ajustando só a velocidade de cada lado =====
  digitalWrite(AIN1, HIGH); digitalWrite(AIN2, LOW); analogWrite(PWMA, motorA);
  digitalWrite(BIN1, HIGH); digitalWrite(BIN2, LOW); analogWrite(PWMB, motorB);

  erroAnterior = erro;
  delay(5);
}
Fluxograma do algoritmo
Algoritmo em blocos
when green flag clicked
forever
  set [posicao v] to (qtr.readLine(leiturasSensores, QTR_EMITTERS_ON, 0))
  set [erro v] to (posicao - 1500)
  set [derivada v] to (erro - erroAnterior)
  set [correcao v] to ((erro * KP) + (derivada * KD))
  set [correcao v] to (constrain(correcao, -velocidadeBase, velocidadeBase))
  set [motorA v] to (velocidadeBase - correcao)
  set [motorB v] to (velocidadeBase + correcao)
  set [motorA v] to (constrain(motorA, 0, 255))
  set [motorB v] to (constrain(motorB, 0, 255))
  digitalWrite(AIN1, HIGH); digitalWrite(AIN2, LOW); analogWrite(PWMA, motorA) :: custom
  digitalWrite(BIN1, HIGH); digitalWrite(BIN2, LOW); analogWrite(PWMB, motorB) :: custom
  set [erroAnterior v] to (erro)
  wait (0.005) secs
end
Modelo 3D para impressão
Toque para ver em 3D · gire com o dedo.
🤖 Quer essa aula do SEU jeito?
O Co-professor adapta esta aula pro seu ano e contexto — ou a estica numa sequência didática de 2 a 4 encontros — e gera um PDF pronto pra você. A estrutura da aula é preservada. Cadastre-se grátis pra usar.
✨ Adaptar e gerar PDF💬 Comentários
Entre na sua conta ou crie uma grátis pra comentar.
Seja o primeiro a comentar.
Gostou desta aula?
Monte aulas como esta em minutos, com ajuda da IA — e compartilhe com professores do Brasil todo. É grátis.
Criar minha conta grátisCompartilhar no WhatsApp